-
E-Mail-Adresse
457695147@qq.com,825153992@qq.com
- Telefon
-
Adresse
No. 4-1-1733, Dongjing International Square, Zhenghua District, Chengdu
Produktkategorien
Chengdu AiControl Electronic Technology Co., Ltd.

AQMD6030BLS DC-bürstenloser Motorantrieb
VerhandlungsfähigAktualisieren am07/28
- Modell
- Natur des Herstellers
- Hersteller
- Produktkategorie
- Ursprungsort
Übersicht
◆ Unterstützt Spannung 9V ~ 60V; Maximaler Ausgangsstrom 35A, Nennstrom 30A
Produktdetails

Funktionen
| ◆ Unterstützt Spannung 9V ~ 60V; Maximaler Ausgangsstrom 35A, Nennstrom 30A |
| Unterstützung von Potenziatoren und Schaltern, analogen Signalen und logischen Ebenen, PWM/Frequenzimpulssignalen, RS485-Eingangssignalen |
| ◆ Unterstützung der Geschwindigkeitsverhältnisregelung (Druckregulierung), Geschwindigkeitsschleifensteuerung (stabile Geschwindigkeit), Positionsschleifensteuerung (Schritt / Servo), Drehmomentsteuerung (stabiler Strom) |
| ◆ Unterstützung für Single-Potentior, Dual-Potentior-unabhängig, Dual-Potentior-Vergleich Steuerung positive Umkehrgeschwindigkeit |
| ◆ Unterstützung des analogen Signals Spannungsbereich Konfiguration und logische Ebene Spannungskonfiguration, analoges Signal kann 0 ~ 3,3 / 5 / 10V und andere Spannungsbereiche unterstützen, logische Ebene kann 0 / 3,3 / 5 / 12 / 24V und andere Spannungen unterstützen; Unterstützt die Anpassung der Linearität des analogen Signals und die Konfiguration der logischen Ebenenschwellen |
| ◆ Unterstützung externer PWM, Frequenzsignal für Motordrehzahlregelung, Unterstützung externer Impulssignale für Schrittsteuerung des Motors |
| RS485 Kommunikation Isolierung, unterstützt MODBUS-RTU Kommunikationsprotokoll; Unterstützt die Mischung von 485 Motoren für die Regelung des Platzverhältnisses, der stabilen Geschwindigkeit und der Position |
| • Unterstützung der Beschleunigungsregelung; Gleiche Regelung bei Geschwindigkeitsschleifensteuerung plus Verzögerung und Umschaltung; Automatische Echtzeit-Berechnung und Regelung der Geschwindigkeit basierend auf der Bewegungsposition bei Positionsschleifensteuerung für eine reibungslose und präzise Bewegung bis zur Zielposition |
| ◆ Motorstrom PID-Regelung, maximaler Start- / Laststrom und Bremsstrom können separat konfiguriert werden; Unterstützung von Motorüberlastungsgrenzen und Ausfallzeiten |
| ◆ Unterstützung externer Grenzschaltergrenzen und Blockiergrenzen |
| ◆ PWM-Frequenz von 18kHz, Motordrehzahlregelung ohne PWM-Schrei |
| ◆ Vollständiger ESD-Schutz für komplexe Feldomgebungen |
| ◆ Verwenden Sie verdickte Aluminiumlegierung große Kühlergehäuse, gute Wärmeabkühlung |
Überblick über die Grundsätze
Dieser Antrieb verwendet führende Technologie zur Präzisionserfassung des Motorstroms, eine sensorische Geschwindigkeitsmessung des bürstenlosen Motors, eine sensorische Drehpositionserkennung des bürstenlosen Motors, eine Technologie zur Regenerationsstrom-Konstantbremse (oder Bremse) und eine leistungsstarke PID-Regulierungstechnologie, um die glatte positive Umkehr des Motors, die Umschaltung und die Bremse perfekt zu steuern.Echtzeit-Regelung des Ausgangsstroms zur Verhinderung von Überstromen,Präzise Steuerung der Motordrehzahl und Drehposition, kurze Reaktionszeiten und geringe Rückschläge.
| Motor plus Geschwindigkeitssteuerung:Durch die automatische Regelung des Stroms und die automatische Steuerung der Beschleunigung kann der Motor schnell und reibungslos starten und der Rückschlag gering ist. Unterstützt die Konfiguration der Beschleunigungszeit und der Beschleunigungsbeschleunigung. |
| Motorbremssteuerung:Der Strom wird automatisch eingestellt, so dass die Bremsdauer des Motors kurz ist und keine starken Schwingungen auftreten. Unterstützt die Bremsstromkonfiguration. |
| Umkehrregelung des Motors:Der Prozess des Motorumschaltens wird vom Antrieb intern gesteuert, automatisch verlangsamt, weich bremst und weich startet, unabhängig davon, wie häufig sich das Wechselsignal ändert, wird kein Antrieb oder Motor beschädigt. |
| Motorgeschwindigkeitssteuerung:Durch die Erkennung von Drehzahl und Drehposition durch Hall-Signale, PID-Regulierungsalgorithmus für die Schließkreissteuerung, unterstützt die Geschwindigkeits-Schließkreissteuerung und die Zeit-Position-Schließkreissteuerung. |
| Motorpositionssteuerung:Durch das Hall-Signal wird die Drehposition erkannt, der PID-Regulierungsalgorithmus wird zur Positionsschleifensteuerung verwendet und der Bremswiderstand wird zur Verzögerung verwendet. |
| Motordrehmomentsteuerung:Die Kontrolle der Motordrehmomentgröße erfolgt durch die Einstellung der Ausgangsstromgröße. |
| Motorüberlastung und -schutz:Bei Überlastung des Motors begrenzt der Antrieb den Stromausgang und schützt den Motor effektiv; Wenn der Motor blockiert ist, kann der Antrieb diesen Zustand erkennen und den Motor bremsen. |
| Interne Störungen unterdrücken:Die Kopplung zwischen Antriebsschaltung und Steuerschaltung durch Störungsverbrauch und Übergangsstörungsunterdrückung kann effektiv sicherstellen, dass die Steuerschaltung nicht von Störungen des Antriebsschaltungsschaltungs beeinflusst wird. |
| Externe Störungen unterdrücken:Verwenden Sie ESD-Schutzgeräte und elektrostatische Entladungsschaltungen, um den ESD-Schutz der gesamten Schnittstelle zu gewährleisten, damit die innere Schaltung stabil arbeitet und die inneren Geräte vor vorübergehenden Hochspannungs-statischen Schäden schützt, die der Schnittstelle zugefügt werden. |
| 485 Unterdrückung von Kommunikationsstörungen:Verwenden Sie den Signal- und Stromversorgungsisolationschip, um die 485-Transceiver-Schaltung zu isolieren, um Störungen zu unterdrücken. |
Technische Parameter
| Projekte | Parameter |
|---|---|
| Eingangsspannung |
DC 9V~60V |
| Nennleger Ausgangsstrom | 30A |
| Maximaler Ausgangsstrom | 35A |
| Maximaler weicher Bremsstrom | 20A |
| Kurzschlussbremsspitzenstrom | 200A |
| Anzahl der Ausgangskanäle | Einweg |
| Potenzialwiderstand | 10K~50K |
| Eingangssignalanschluss akzeptiert Spannungsbereich | 0~25V |
| Einendeiger analoger Signalbereich | 0 ~ 10V beliebig, 0 ~ 3.3V, 0 ~ 5V, 0 ~ 10V, 1 ~ 4.2V usw. |
| Differentialsimulationssignalbereich | -3.3V~3.3V, Spannungsbereich konfigurierbar, wenn auch -2V bis +2V konfigurierbar |
| Logischer Spannungsbereich | Belieblich im Bereich von 0 bis 24V, LvTTL, TTL, HvTTL, PLC usw. |
| RS485 Kommunikationsparameterbereich | Bitrate 1200 ~ 115200bps, Datenbit 8, Unterstützung für ungewöhnliche, 偶liche, keine Verifikation, Verifikation und Stopp-Bit insgesamt 2 Bit |
| Unterstützung für Modbus | Unterstützt Modbus-RTU, unterstützt 03H, 06H, 10H Funktionscode, kann konfiguriert werden von Stationsadressenbereich 1 bis 128, unterstützt Rundfunk |
| Stromerkennungsauflösung | 0.014A |
| Genauigkeit der gleichmäßigen Steuerung | 0.03A |
| Luftverhältnis Geschwindigkeitsregelungsbereich | -100.0%~0,0~100.0% |
| Stable Regelbereich | -3276.8Hz~3276.7Hz |
| Positionssteuerungsbereich | -2147483648~2147483647 |
| Drehmomentregelbereich | 0~30.0A |
| Grenzkontrolle | Unterstützung; Externe Zwei-Limit-Schaltgrenzen oder Blockierzeitgrenzen |
| Softstart/Softbremsen | Unterstützung; Einstart, Bremsung und Einstellung mit begrenzter Stromzeit und Beschleunigung |
| Überfluss- / Blockierschutz | Unterstützung; Überstromzeitgrenze Stromausgang; Ausfallmöglichkeiten beim Umdrehen |
| Stromversorgungsschutz | Unterstützung; Integrierter 30A Schnellschmelzsicherung |
| Ausgangskurzschlussschutz | Eingebaute 30A Schnellschmelzsicherung |
| Bremszeit | Weiche Bremsen in der Regel 0.1s ~ 0.3s |
| Betriebstemperatur der Motherboard | -25℃~80℃ |
| Größe | 17.8cm×10.8cm×6.8cm |
Definition der Größe

Die Größe beträgt 17,8 cm x 10,8 cm x 6,8 cm. Der Durchmesser der Montageoffnung beträgt 5 mm und der Abstand vom Zentrum der Montageoffnung zur Seite beträgt 6 mm.
Schnittstellendefinition

Hinweis: Verbindungen zur Stromversorgung oder zur Motorschnittstelle sollten niemals mit einem Potenziator, einem Limit oder einer Kommunikationsschnittstelle verbunden werden, da sonst Teile des Antriebes verbrannt werden können. Auch die Erde der Stromversorgung oder des Steuersignals sollte nicht an das Gehäuse angeschlossen werden, da sonst eine instabile Arbeit des Antriebs verursacht werden kann. Bitte verbinden Sie das Gehäuse bei Voraussetzungen mit der Erde.
Konfiguration des Wählschalters
1. Konfiguration der Kontrollmethode
| SW1-SW7 | SW8 | Kontrollmethode |
|---|---|---|
| Belieblich | OFF | Digitale/analoge Signalsteuerung |
| Adresse vom Flugzeug | ON | 485 Kommunikationssteuerung |
2. Signalwahl
| SW4 | SW5 | SW8 | Signalquelle |
|---|---|---|---|
| OFF | OFF | OFF | Potenziatoren |
| ON | OFF | OFF | Analoges Signal |
| OFF | ON | OFF | PWM / Puls / Frequenz |
| ON | ON | OFF | Eingebaute Programme |
3. Konfiguration des Nennstroms des Motors
| SW1-SW3 | SW4-SW7 | SW8 | Nennstromwert des Motors |
|---|---|---|---|
| OFF OFF OFF | Belieblich | OFF | Nennstrom mit 485 Konfiguration, Standard 24,5A |
| ON OFF OFF | Belieblich | OFF | 12A |
| OFF ON OFF | Belieblich | OFF | 15A |
| ON ON OFF | Belieblich | OFF | 18A |
| OFF OFF ON | Belieblich | OFF | 21A |
| ON OFF ON | Belieblich | OFF | 24A |
| OFF ON ON | Belieblich | OFF | 27A |
| ON ON ON | Belieblich | OFF | 30A |
4. Konfiguration des Arbeitsmodus
| SW4-SW5 | SW6-SW7 | SW8 | Geschwindigkeitsstellung |
|---|---|---|---|
| Nicht gleichzeitig auf | OFF OFF | OFF | Luftverhältnis Geschwindigkeitsstellung |
| ON OFF | OFF |
Drehmomentsteuerung |
|
| OFF ON | OFF | Geschwindigkeitsregelung | |
| ON ON | OFF | Positionsschleifensteuerung | |
| Gleichzeitig auf | OFF OFF | OFF | Motorisches Lernen |
| ON OFF | OFF | Reise lernen | |
| OFF ON | OFF | Standardgeschwindigkeitssteuerung | |
| ON ON | OFF | Vorbehalten |
Typische Verbindungsbeispiele
1. Einfach-Potentior-Leerverhältnis / Schließkreis-Regelung Drehzahl-Ansteuerung

Der Arbeitsprozess der Schaltsteuerung mit der Geschwindigkeitsstellung des Potenziators ist: Drücken Sie B1, der Motor dreht sich positiv, verwenden Sie die Geschwindigkeitsstellung des Potenziators; B1 startet und der Motor stoppt. Wenn der Motor nach dem positiven Drehbegrenzwert gestoppt wird, dann wird B1 nicht wirksam gedrückt; Drücken Sie B2, drehen Sie den Motor um und verwenden Sie die Geschwindigkeitsstellung des Potenziators; B2 springt auf und der Motor stoppt; Wenn die Grenze umgekehrt wird, stoppt der Motor und drückt B2 nicht.
2. Doppel-Potentior-Leerverhältnis / geschlossene Schleife Geschwindigkeitsregelung

Dieser Doppelpotentiator kann in unabhängige Steuerung und gemeinsame Steuerung unterteilt werden, wenn es sich um eine unabhängige Steuerung handelt, um die Drehzahl des Motors zu regulieren, um den Motor durch den Schalter zu steuern, um die Drehrichtung des Motors zu ermöglichen und zu schalten, um die Grenzwerte durch den Grenzwertschalter zu positiv umkehren; Bei der gemeinsamen Steuerung des Ganges wird die Spannung des Potenziators 2 als Referenzspannung eingestellt, die Spannung von IN1 und IN2 wird eingestellt, um die Geschwindigkeit und Richtung des Motors zu regeln.
3. Single-Chip PWM-Signal-Belegungsverhältnis / Geschwindigkeitsregelungsmodus

Der Arbeitsprozess dieses Anschlusses ist: der COM-Anschluss des direkten Antriebsmoduls für die Stromversorgung des Monochips; Der PWM-Ausgang des IN1-Fußanschlusses für die Geschwindigkeitsstellung; IN2 und IN3 sind mit zwei IOs des Singlechips verbunden, um die Motorrückkehr und die Notbremsung zu steuern.
4. Single-Chip-Pulssignal-Positionssteuerung

Der Arbeitsprozess dieses Anschlusses ist: der COM-Anschluss des direkten Antriebsmoduls für die Stromversorgung des Monochips; IN1 ist mit IO1 der Single-Chip-Maschine verbunden, um die Anzahl der Impulse für die Motorpositionssteuerung zu bestimmen; VO ist mit IO0 des Single-Chips verbunden, um die Signalsteuerung abzuschließen; IN2 und IN3 sind mit zwei IOs des Singlechips verbunden, um die Motorrückkehr und die Notbremsung zu steuern. Hinweis: VO-Ausgang ist 3,3V-logische Ebene, wenn die Single-Chip-Maschine nicht akzeptiert 3,3V-logische Ebene, muss sie auf 5V-logische Ebene umgewandelt werden.
5, PLC-Simulationssignal für die Luftverhältnisdrehzahlregelung

Der Arbeitsprozess dieses Anschlusses ist: IN1 ist mit dem AO-Port der SPC verbunden, um die Geschwindigkeit zu regeln; IN2 mit PLC Y2, Steuermotor positiv drehen; IN3 verbindet sich mit Y1 der SPS, um die Motorumkehr zu steuern.
PLC-Positionssteuerung des Pulssignals

Der Arbeitsprozess dieser Verbindung ist: IN1 ist mit Y3 der SPS verbunden, um die Anzahl der Impulse für die Motorpositionssteuerung zu bestimmen; IN2 und IN3 sind mit zwei IOs des Singlechips verbunden, um die Motorrichtung und die Notbremse zu steuern; VO ist nach dem Widerstand von 240 Ω mit COM indirekt eine Optokouplung verbunden, die Optokouplungsausgabe verbindet die SPS mit + 24V und X1, um das Fertigstellungssignal an die SPS zurückzugeben.
485 Kommunikationssteuerung

Die 485-Leitungen jedes Laufwerks sind parallel A-A und B-B mit einer 485-Hauptstation verbunden, die über die vom Laufwerk konfigurierte Adresse unabhängig von jedem Laufwerk arbeitet. Die Adresse, die jedes Laufwerk konfiguriert hat, sollte eindeutig sein und kann nicht mit anderen Laufwerken wiederholt werden.
|
Modellnummer |
Maximale Anpassung des Motors |
Maximalstrom/Nennstrom |
Energieverbrauch Bremsstrom maximal |
Bremsen |
Steuersignale |
Produktgröße |
|
AQMD3605BLS (Kompakte Größe) |
12V-30W 24V-85W 36V-125W |
7A/5A |
3ANicht viel Strom.Häufige Bremswechsel |
Bremswiderstandsfreie Bremstechnik |
Einzel/DoppelPotenzialer,0~3.3VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
70mm×65mm×21mmNackte Platte |
|
AQMD2408BLS-M (485Schutz/Überhitzungsschutz/Spannungserkennung/Großes Startmoment. Hauptmaterial aus inländischem Original) |
12V-50W 24V-135W |
16A |
3ANicht viel Strom.Häufige Bremswechsel |
Bremswiderstandsfreie Bremstechnik |
Einzel/DoppelPotenzialer,0~3.3VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
55mm×55mm×17mm Nackte Platte |
|
10A |
||||||
|
AQMD3608BLS |
12V-50W 24V-135W 36V-200W |
10A/8A |
3ANicht viel Strom.Häufige Bremswechsel |
Bremswiderstandsfreie Bremstechnik |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
92mm×87mm×30mmNackte Platte oder 115mm×90mm×40mm Kunststoffgehäuse |
|
AQMD6010BLS |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
12A/10A |
6A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
136mm×82mm×45mm |
|
AQMD6010BLS-A (485Isolierung, Terminal-Upgrade) |
||||||
|
AQMD6010BLS-A1 (485Isolierung/Überhitzungsschutz/Spannungserkennung/Großes Startmoment) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6010BLS-B2 (485Schutz/Überhitzungsschutz/Spannungserkennung/Großes Startmoment. Hauptmaterial aus inländischem Original) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6015BLS-A1 (485Isolierung/Überhitzungsschutz/Spannungserkennung/Großes Startmoment) |
12V-90W 24V-250W 36V-370W 48V-500W 60V-630W |
30A |
6A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
136mm×82mm×45mm |
|
20A |
||||||
|
AQMD6020BLS (485Isolierung) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
6A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
160mm×96mm×55mm |
|
AQMD6030BLS (485Isolierung) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
178mm×108mm×68mm Aluminium Gehäuse |
|
AQMD6030BLS-A1 (485Isolierung/Überhitzungsschutz/Spannungserkennung/Großes Startmoment) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
50A |
20A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
178mm×108mm×68mm Aluminium Gehäuse |
|
35A |
||||||
|
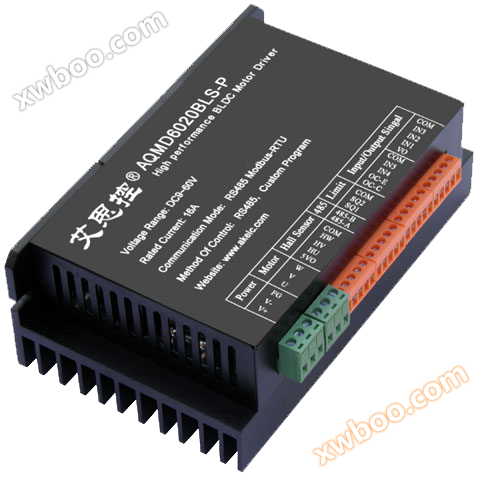
AQMD6020BLS-P (Programmierbar) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
20A |
Eigen mitbringen |
RS485Kundenspezifischer Prozess |
160mm×96mm×55mm |
|
AQMD6030BLS-P (485Isoliert, programmierbar) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Eigen mitbringen |
RS485Kundenspezifischer Prozess |
178mm×108mm×68mm Aluminium Gehäuse |
Kontaktdaten
Adresse: 4-1-1333, Chengdu, China
Telefonnummer:
E-Mail Adresse: hejingyb@126.com
Webseite: www.akelc.com
Kategorie: StandardprodukteÄhnliches Produkt Empfehlen