-
E-Mail-Adresse
457695147@qq.com,825153992@qq.com
- Telefon
-
Adresse
No. 4-1-1733, Dongjing International Square, Zhenghua District, Chengdu
Produktkategorien
Chengdu AiControl Electronic Technology Co., Ltd.

AQMD6015BLS-A1 DC-bürstenloser Motorantrieb
VerhandlungsfähigAktualisieren am07/28
- Modell
- Natur des Herstellers
- Hersteller
- Produktkategorie
- Ursprungsort
Übersicht
AQMD6015BLS-A1 DC-bürstenloser Motorantrieb
Produktdetails

Funktionen
lUnterstützte Spannung9V~60VMaximaler Ausgangsstrom20ANominaler Ausgangsstrom15A
lUnterstützung der Geschwindigkeitsstellung(Druckregulierung)Drehmomentsteuerung(Stabler Strom)Geschwindigkeitsregelung(Stabile Geschwindigkeit)Positionsschleifensteuerung(Winkel- und Entfernungssteuerung)Viele Geschwindigkeitsstellungsmethoden
lUnterstützung von Potenziatoren, analogen Signalen, logischen Ebenen, Schaltvolumen,PWMFrequenz, Impuls,RS485Viele Eingangssignale
lUnterstützt die Konfiguration des analogen Signalspannungsbereichs und die Konfiguration der logischen Ebenenspannung, das analoge Signal kann unterstützt werden0~3.3/5/10VSpannungsbereich, logische Ebenen können unterstützt werden0/3.3/5/12/24VSpannung; Unterstützt die Anpassung der Linearität des analogen Signals und die Konfiguration der logischen Ebenenschwellen
lUnterstützungRS485Kommunikation, UnterstützungMODBUS-RTUKommunikationsprotokoll für mehrere Controller(wiePLC)Kommunikationssteuerung für den Schutz vor Unterbrechungen der Kommunikation
lUnterstützt die Bremspufferzeit und die Bremsbeschleunigungssteuerung für automatische Bremsung und präzise Positionierung innerhalb eines angegebenen Verfahrens
lMotorstromPIDRegelung, Stromregelungsgenauigkeit0.1AMaximaler Start/Laststrom, Bremsen(Bremsen)Strom kann separat konfiguriert werden; Unterstützung von Motorüberlastungsbegrenzungen und Ausfallsperren zur Verhinderung von Überstromschäden am Motor
lIntegrierter Hochleistungsbremswiderstand verfügbar6AKontinuierlicher Bremsstrom
lUnterstützung für Motorphase-Lernen und Hall-Fehlerschutz
lUnterstützt die positive und umgekehrte Grenze des Motors, können zwei Grenzschalter für positive und umgekehrte Grenzen angeschlossen werden
lUnterstützung der Motordrehzahlmessung, Unterstützung der Motorverstopfungserkennung/Blockiergrenzen stoppen
lUnterstützung für Fehleralarme
l18kHzderPWMFrequenz, keine MotordrehzahlregelungPWMSchreien
lSehr klein.PWMTote Zonen, nur0.5us,PWMWirkungsbereich0.1%~100%
lAlle SchnittstellenESDSchutz für komplexe Umgebungen vor Ort
lVerwendenARM Cortex-M3@72MHzProzessor
Elektrische Parameter
| Projekte | Parameter |
| Eingangsspannung |
DC 8V~60V |
| Nennleger Ausgangsstrom | 16A |
| Maximaler Ausgangsstrom | 20A (nicht Multistrom) / 30A (Multistrom) |
| Maximaler weicher Bremsstrom | 6A |
| Kurzschlussbremsspitzenstrom | 100A |
| Anzahl der Ausgangskanäle | Einweg |
| Potenzialwiderstand | 10K~50K |
| Eingangssignalanschluss akzeptiert Spannungsbereich | -0.5V~25V |
| Einendeiger analoger Signalbereich | 0 ~ 10V beliebig, 0 ~ 3.3V, 0 ~ 5V, 0 ~ 10V, 1 ~ 4.2V usw. |
| Differentialsimulationssignalbereich | -3.3V~3.3V |
| Logischer Spannungsbereich | Belieblich im Bereich von 0 bis 24V, LvTTL, TTL, HvTTL usw. |
| RS485 Kommunikationsparameterbereich | Bitrate 9600 bis 115200bps, Datenbit 8, Unterstützung für Peer, Even, Keine Verifikation, Verifikations- und Stopp-Bit insgesamt 2 Bit |
| Unterstützung für Modbus | Unterstützt Modbus-RTU, unterstützt 03H, 06H, 10H Funktionscode, kann konfiguriert werden von Stationsadressenbereich 1 bis 128, unterstützt Rundfunk |
| Stromerkennungsauflösung | 0.007A |
| Genauigkeit der gleichmäßigen Steuerung | 0.1A |
| Luftverhältnis Geschwindigkeitsregelungsbereich | 0~100.0% |
| Stable Regelbereich | -3276.8~3276.7Hz |
| Positionssteuerungsbereich | -2147483648~2147483647 |
| Drehmomentregelbereich | 0~20.0A |
| Grenzkontrolle | Unterstützung; Externe Zwei-Limit-Schaltgrenzen oder Blockierzeitgrenzen |
| Softstart/Softbremsen | Unterstützung; Einstart, Bremsung und Einstellung mit begrenzter Stromzeit und Beschleunigung |
| Überfluss- / Blockierschutz | Unterstützung; Überstromzeitgrenze Stromausgang; Ausfallmöglichkeiten beim Umdrehen |
| Stromversorgungsschutz | Unterstützung; Integrierter 20A Schnellschmelzsicherung |
| Ausgangskurzschlussschutz | Eingebaute 20A Schnellschmelzsicherung |
| Bremszeit | Weiche Bremsen in der Regel 0.1s ~ 0.3s |
| Betriebstemperatur der Motherboard | -25℃~85℃ |
| Größe | 16.0cm×9.6cm×5.6cm |
Grundsatz:
Dieser Antrieb verwendet führende Technologie zur Präzisionserfassung des Motorstroms, eine sensorische Geschwindigkeitsmessung des bürstenlosen Motors, eine sensorische Detektion der Rotationsposition des bürstenlosen Motors, eine Technologie zur Regenerationsstrom-Konstantstromberemsung (oder Bremse) und eine leistungsstarke PID-Regulierungstechnologie, um die glatte positive Umkehr, Umschaltung und Bremsung des Motors perfekt zu steuern, die Echtzeit-Regelung des Ausgangsstroms verhindert Überstrom, präzise Steuerung der Motordrehzahl und der Drehposition, kurze Reaktionszeit des Motors und geringe Gegenkraft.
Motor plus Geschwindigkeitssteuerung:Durch die automatische Regelung des Stroms und die automatische Steuerung der Beschleunigung kann der Motor schnell und reibungslos starten und der Rückschlag gering ist. Unterstützt die Konfiguration der Beschleunigungszeit und der Beschleunigungsbeschleunigung.
Motorbremssteuerung:Der Strom wird automatisch eingestellt, so dass die Bremsdauer des Motors kurz ist und keine starken Schwingungen auftreten. Unterstützt die Bremsstromkonfiguration.
Motorwechselsteuerung:Der Prozess des Motorumschaltens wird vom Antrieb intern gesteuert, automatisch verlangsamt, weich bremst und weich startet, unabhängig davon, wie häufig sich das Wechselsignal ändert, wird kein Antrieb oder Motor beschädigt.
Motorgeschwindigkeitssteuerung:Durch die Erkennung von Drehzahl und Drehposition durch Hall-Signale, PID-Regulierungsalgorithmus für die Schließkreissteuerung, unterstützt die Geschwindigkeits-Schließkreissteuerung und die Zeit-Position-Schließkreissteuerung.
Motorpositionssteuerung:Durch das Hall-Signal wird die Drehposition erkannt, der PID-Regulierungsalgorithmus wird zur Positionsschleifensteuerung verwendet und der Bremswiderstand wird zur Verzögerung verwendet.
Motordrehmomentsteuerung:Die Kontrolle der Motordrehmomentgröße erfolgt durch die Einstellung der Ausgangsstromgröße.
Motorüberlastung und -schutz:Bei Überlastung des Motors begrenzt der Antrieb den Stromausgang und schützt den Motor effektiv; Wenn der Motor blockiert ist, kann der Antrieb diesen Zustand erkennen und den Motor bremsen.
Interne Störungen unterdrücken:Die Kopplung zwischen Antriebsschaltung und Steuerschaltung durch Störungsverbrauch und Übergangsstörungsunterdrückung kann effektiv sicherstellen, dass die Steuerschaltung nicht von Störungen des Antriebsschaltungsschaltungs beeinflusst wird.
Externe Störungen unterdrücken:Verwenden Sie ESD-Schutzgeräte und elektrostatische Entladungsschaltungen, um den ESD-Schutz der gesamten Schnittstelle zu gewährleisten, damit die innere Schaltung stabil arbeitet und die inneren Geräte vor vorübergehenden Hochspannungs-statischen Schäden schützt, die der Schnittstelle zugefügt werden.
485 Unterdrückung von Kommunikationsstörungen:Verwenden Sie den Signal- und Stromversorgungsisolationschip, um die 485-Transceiver-Schaltung zu isolieren, um Störungen zu unterdrücken.
Schnittstellendefinition

Konfiguration des Wählschalters
1. Konfiguration der Kontrollmethode
| SW1-SW7 | SW8 | Kontrollmethode |
| Belieblich | OFF | Digitale/analoge Signalsteuerung |
| Adresse vom Flugzeug | ON | 485 Kommunikationssteuerung |
2. Signalwahl
| SW4 | SW5 | SW8 | Signalquelle |
| OFF | OFF | OFF | Potenziatoren |
| ON | OFF | OFF | Analoges Signal |
| OFF | ON | OFF | PWM / Puls / Frequenz |
| ON | ON | OFF | Eingebaute Programme |
3. Konfiguration des Nennstroms des Motors
| SW1-SW3 | SW4-SW7 | SW8 | Nennstromwert des Motors |
| OFF OFF OFF | Belieblich | OFF | Nennstrom mit serieller Konfiguration, Standard 14A |
| ON OFF OFF | Belieblich | OFF | 8A |
| OFF ON OFF | Belieblich | OFF | 10A |
| ON ON OFF | Belieblich | OFF | 12A |
| OFF OFF ON | Belieblich | OFF | 14A |
| ON OFF ON | Belieblich | OFF | 16A |
| OFF ON ON | Belieblich | OFF | 18A |
| ON ON ON | Belieblich | OFF | 20A |
3. Konfiguration des Arbeitsmodus
| SW4-SW5 | SW6-SW7 | SW8 | Geschwindigkeitsstellung |
| Nicht gleichzeitig auf | OFF OFF | OFF | Luftverhältnis Geschwindigkeitsstellung |
| ON OFF | OFF | Drehmomentsteuerung | |
| OFF ON | OFF | Geschwindigkeitsregelung | |
| ON ON | OFF | Positionsschleifensteuerung | |
| Gleichzeitig auf | OFF OFF | OFF | Motorisches Lernen |
| ON OFF | OFF | Reise lernen | |
| OFF ON | OFF | Standardgeschwindigkeitssteuerung | |
| ON ON | OFF | Vorbehalten |
Typischer Gebrauch
1. Einfach-Potentior-Leerverhältnis / Schließkreis-Regelung Drehzahl-Ansteuerung

Dieser Arbeitsprozess ist: Verwendung des Potenziators VR1; Drücken Sie B1, der Motor dreht sich positiv, B1 springt auf, der Motor stoppt, wenn der Motor anhält, wenn die positive Drehgrenze, dann drücken Sie B1 nicht wirksam ist; Drücken Sie B2, der Motor wird umgekehrt, B2 springt auf, der Motor stoppt, wenn die Grenze umgekehrt wird, stoppt der Motor und drücken Sie B2 nicht.
2. Doppel-Potentior-Leerverhältnis / geschlossene Schleife Geschwindigkeitsregelung

Diese Anwendung umfasst die unabhängige Steuerung mit zwei Potentioren und die gemeinsame Steuerung mit zwei Potentioren. Für unabhängige Steuermethoden verwenden Sie zwei Potenziatoren, um die jeweilige Drehzahl des Motors positiv umzugekehrt zu regeln, um den Start und die Richtung des Motors über einen Schalter zu steuern; Für den Modus der synergistischen Steuerung setzt der Potenziator VR2 die Mittelpunkt-Referenzspannung ein und regelt die Drehzahl und die Richtung des Motors durch den Vergleich der Ausgangsspannung des Potenziators VR1 und VR2. Über den Grenzschalter wird die Grenze positiv umgekehrt.
3. Single-Chip PWM-Signal-Belegungsverhältnis / Geschwindigkeitsregelungsmodus

Diese Single-Chip-Maschine regelt die Motordrehzahl durch das ausgegebene PWM-Signal und steuert die positive Umkehr und den Notstands des Motors durch IO. Stromversorgung des Laufwerks mit COM-Anschluss an die Single-Chip-Maschine; PWM-Ausgang des IN1-Fußanschlusses für die Geschwindigkeitsstellung; Der IN2 und der IN3 sind mit zwei IOs des Monochips verbunden, die zur Steuerung der Motorrückkehr und der Notbremse dienen. Durch den Grenzschalter wird die Umkehrung jeweils begrenzt.
4. Single-Chip-Ansatz für die Positionssteuerung des Pulssignals

Diese Anwendung ermöglicht es, dass die Singlechip-Maschine die Position des Motors mittels eines Impulssignals steuert. COM des Laufwerks ist mit der Stromversorgung des Single-Chips verbunden; IN1 IO1 des Single-Chip-Geräts, empfängt das Impulssignal des Single-Chip-Geräts zur Steuerung des Motorschritts; IN2-Anschluss an die IO2 der Single-Chip-Maschine zur Steuerung der Schrittrichtung; IN3-Anschluss IO3 für die Steuerung des Notstands; VO ist mit IO0 des Single-Chips verbunden und gibt ein Fertigstellungssignal aus, um die Position des Single-Chips zu benachrichtigen. Der Grenzschalter SQ1 und SQ2 begrenzen die positiven und umgekehrten Grenzen.
Hinweis: VO-Ausgang ist 3,3V-logische Ebene, wenn ein Chip-Gerät nicht akzeptiert 3,3V-logische Ebene, muss es auf 5V-logische Ebene umgewandelt werden.
5.PLC-Simulationssignal für Luftverhältnisdrehzahlregelung

Diese Anwendung SPC reguliert die Motordrehzahl durch analoges Signal, steuert den Motor durch Relais / Schaltmenge Start und Umkehr. Der COM des Antriebs ist mit dem Relais COM der SPS und dem analogen Signal verbunden; IN1 verbindet den analogen Ausgang AO der SPC für die Geschwindigkeitsstellung; IN2 und IN3 verbinden die Relais-/Transistorausgänge Y2 und Y1 der PLC, um die positive und umgekehrte Motordrehung zu steuern; Über den Grenzschalter SQ1 und SQ2 werden die positiven und umgekehrten Grenzen begrenzt.
PLC-Positionssteuerung des Pulssignals

Diese Anwendung ermöglicht die Steuerung des Drehbits des Motors durch die SPS durch ein Impulssignal. Ein typischer integrierter Ansatz zur Positionssteuerung von SPS-Impulssignalen ist in Abbildung 5.12 dargestellt. Signalgebiet des Antriebs COM anschließt PLC; IN1 empfängt Y3 der PLC, empfängt das Impulssignal der PLC zur Steuerung des Motorschritts; IN2 verbindet die PLC Y2 zur Steuerung der Schrittrichtung; IN3 anschließt PLC Y1 zur Steuerung des Notstands des Motors; Der VO-Anschluss des Antriebs ist mit einem 240-Euro-Widerstand in Serie verbunden und eine Optikoppel zwischen VO und COM und der SPS X1 und 24V+ ist angeschlossen, um ein Fertigstellungssignal auszugeben, um die SPS über den abgeschlossenen Positionssteuerungsprozess zu informieren. Der Grenzschalter SQ1 und SQ2 begrenzen die positiven und umgekehrten Grenzen.
7.485 Kommunikations-Multimaschinensteuerung

Die 485-Leitungen jedes Laufwerks sind parallel A-A und B-B mit einer 485-Hauptstation verbunden, die über die vom Laufwerk konfigurierte Adresse unabhängig von jedem Laufwerk arbeitet. Die Adresse, die jedes Laufwerk konfiguriert hat, sollte eindeutig sein und kann nicht mit anderen Laufwerken wiederholt werden.
PC-Beispielprogramm (einschließlich Quellcode) zur Motordebugging, Parameterkonfiguration oder Sekundärentwicklung

Produktgröße

Die Größe beträgt 13,6 cm x 8,2 cm x 4,5 cm. Der Durchmesser der Montageoffnung beträgt 4 mm und der Abstand zwischen dem Zentrum der Montageoffnung und der Seite beträgt 9 mm.
Anhängig: AQMD_BLS Serie bürstenlose Motorantriebe Auswahl Tabelle
|
Modellnummer |
Maximale Anpassung des Motors |
Maximalstrom/Nennstrom |
Energieverbrauch Bremsstrom maximal |
Bremsen |
Steuersignale |
Produktgröße |
|
AQMD3605BLS (Kompakte Größe) |
12V-30W 24V-85W 36V-125W |
7A/5A |
3ANicht viel Strom.Häufige Bremswechsel |
Bremswiderstandsfreie Bremstechnik |
Einzel/DoppelPotenzialer,0~3.3VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
70mm×65mm×21mmNackte Platte |
|
AQMD2408BLS-M (485Schutz/Überhitzungsschutz/Spannungserkennung/Großes Startmoment. Hauptmaterial aus inländischem Original) |
12V-50W 24V-135W |
16A |
3ANicht viel Strom.Häufige Bremswechsel |
Bremswiderstandsfreie Bremstechnik |
Einzel/DoppelPotenzialer,0~3.3VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
55mm×55mm×17mm Nackte Platte |
|
10A |
||||||
|
AQMD3608BLS |
12V-50W 24V-135W 36V-200W |
10A/8A |
3ANicht viel Strom.Häufige Bremswechsel |
Bremswiderstandsfreie Bremstechnik |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
92mm×87mm×30mmNackte Platte oder 115mm×90mm×40mm Kunststoffgehäuse |
|
AQMD6010BLS |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
12A/10A |
6A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
136mm×82mm×45mm |
|
AQMD6010BLS-A (485Isolierung, Terminal-Upgrade) |
||||||
|
AQMD6010BLS-A1 (485Isolierung/Überhitzungsschutz/Spannungserkennung/Großes Startmoment) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6010BLS-B2 (485Schutz/Überhitzungsschutz/Spannungserkennung/Großes Startmoment. Hauptmaterial aus inländischem Original) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6015BLS-A1 (485Isolierung/Überhitzungsschutz/Spannungserkennung/Großes Startmoment) |
12V-90W 24V-250W 36V-370W 48V-500W 60V-630W |
30A |
6A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
136mm×82mm×45mm |
|
20A |
||||||
|
AQMD6020BLS (485Isolierung) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
6A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
160mm×96mm×55mm |
|
AQMD6030BLS (485Isolierung) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
178mm×108mm×68mm Aluminium Gehäuse |
|
AQMD6030BLS-A1 (485Isolierung/Überhitzungsschutz/Spannungserkennung/Großes Startmoment) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
50A |
20A |
Eigen mitbringen |
Einzel/DoppelPotenzialer,0~3.3/5/10VSimulationssignale,0/3.3/5/24VLogische Ebene,Schalterdie Tasten,PWMImpuls, Frequenz、RS485 |
178mm×108mm×68mm Aluminium Gehäuse |
|
35A |
||||||
|
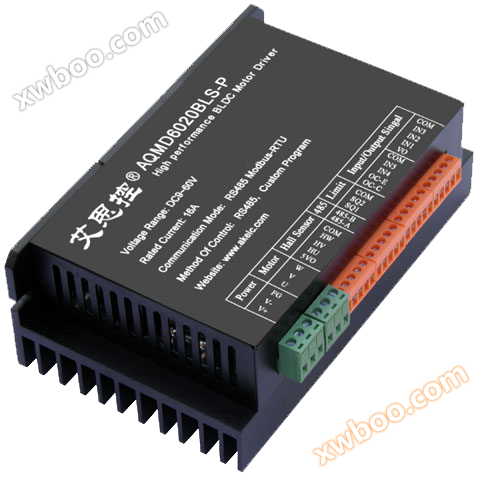
AQMD6020BLS-P (Programmierbar) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
20A |
Eigen mitbringen |
RS485Kundenspezifischer Prozess |
160mm×96mm×55mm |
|
AQMD6030BLS-P (485Isoliert, programmierbar) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Eigen mitbringen |
RS485Kundenspezifischer Prozess |
178mm×108mm×68mm Aluminium Gehäuse |
Kontaktdaten
Adresse: 4-1-1733, Chengdu, China
Telefonnummer:
E-Mail Adresse: hejingyb@126.com
Webseite: www.akelc.com
Link zum Kauf von Alibaba: detail.1688.com/offer/.html
Kategorie: StandardprodukteÄhnliches Produkt Empfehlen