09,29,2026 10Ansichten
menschliche FormRoboterFrontier-Ergebnisse sammeln

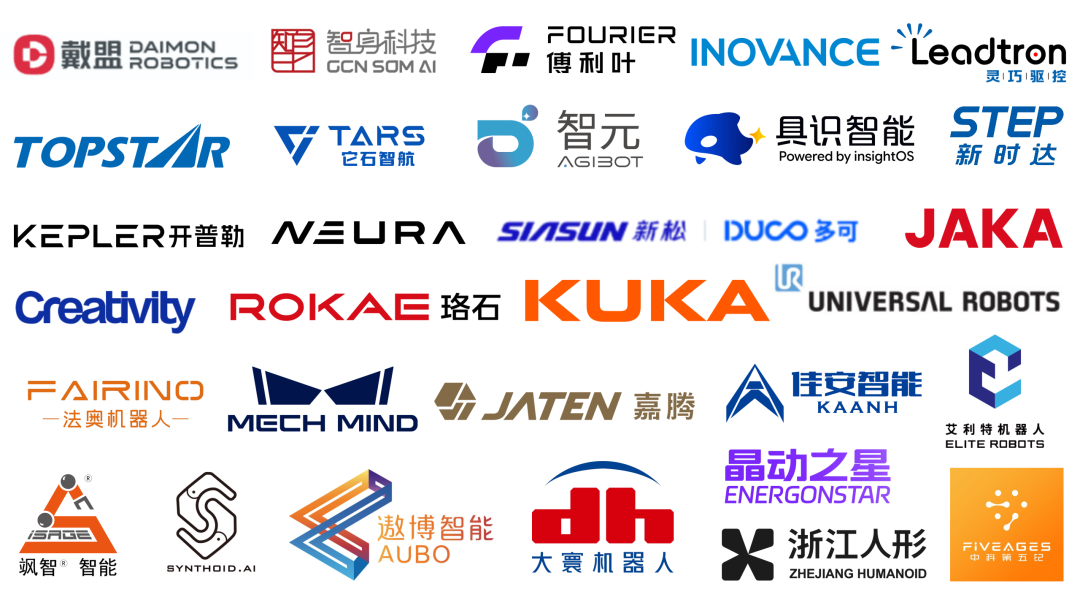
(Das Logo ist unabhängig von der Reihenfolge)
Shanghai Fourier Intelligente Technologie Co., Ltd.
8.1H-A001
GRW ist die neue Generation von interaktiven Robotern, die von Fourier selbstständig entwickelt wurden und für Schwerlast-Assistenzszenarien wie Rehabilitationsausbildung, Altersversorgung, Lagerlogistik und Leichtindustrie geeignet ist. Mit Hilfe einer Radmobilitätsplattform und einer kollaborativen Architektur mit zwei Armen kann GRW die Positionsnavigation, die präzise Bedienung und die sichere Interaktion selbstständig erledigen und hohe Belastungen wie Handling, Lieferung, Transport und Kraftunterstützung übernehmen. Die modularen Arme ermöglichen den schnellen Wechsel mehrerer Endausführungswerkzeuge und erfüllen die flexiblen Erweiterungsanforderungen in verschiedenen Szenarien.
Shenzhen Huichuan Technologie Co., Ltd.
8.1H-A001
H1 ist ein humanoides Radroboterprodukt mit hoher Umweltanpassung, flexibler Raumanpassung, zuverlässigem Hardwaredesign, starker Bewegungsfähigkeit, Wahrnehmungsfähigkeit und Interaktionsfähigkeit, geeignet für allgemeine Anwendungen in Industrie, Gewerbe, Datenverarbeitung, Forschung, Bildung und anderen Szenarien.
Shanghai Kepler Roboter Co., Ltd.
8.1H-A001
Der Kepler K2 Hornet ist ein humanoider Roboter für die Landung in industriellen Szenarien mit der Integration „Wahrnehmung, Entscheidungsfindung und Ausführung“, der eine Vielzahl von Aufgaben in komplexen Umgebungen erfüllen kann. Eine extrem lange Lebensdauer von „1 Stunde Laden, 8 Stunden Trocknen“ und eine hohe Tragfähigkeit von 30 kg mit beiden Armen wurden erreicht.
Shanghai It Shi Aviation Technologie Co., Ltd.
8.1H-A001
AWE3.7 ist eine intelligente Großmodellantriebsroboterlösung für die hochpräzise, flexible Fertigung von Aufladen, Verkabelung und Steckverbindungen in der Automobilbaumfabrik.
Mit dem intelligenten Großmodell AWE3.7 können Roboter zusammenarbeiten, um extrem lange, feine und komplexe kontinuierliche Aufgaben abzudecken. Die Lösung ermöglicht Submillimeterbetriebe mit Human-Centric Data Paradigm, Multimodal Sensing und hochpräziser kontinuierlicher Steuerung und unterstützt abweichende Reduzierung, Aufgabenausführung und Multi-Machine-Synergie. Im Vergleich zu herkömmlichen Methoden, die stark auf die Kunst angewiesen sind, bietet es die Vorteile der hohen Präzision, des kontinuierlichen Betriebs und der skalierbaren Landung.
Shanghai Wisdom Intelligente Technologie Co., Ltd.
8.1H-A001
InsightOS Semantic ist ein intelligentes, auf körperliche Szenarien ausgerichtetes System. Es verbindet Roboterkörper, Umgebung, Aufgaben, Fähigkeiten und Betriebserfahrungen semantisch, verwandelt die Bedürfnisse der natürlichen Sprache in Aufgaben, die der Roboter ausführen kann, und führt durch den vollständigen geschlossenen Schleifen des Verständnisses, der Planung, der Ausführung und der Evolution. InsightOS Semantic unterstützt Szenarien wie Warenlager-Abholung, Entpalettierung, Multi-Machine-Synergy-Streaming und Zeitüberprüfung und verbindet verschiedene Körper wie menschliche Roboter, Vierfüßige, Roboterarme und mobile Roboter.
Technologie (Peking) Co., Ltd.
8.1H-A001
Stahlgriff L1 / Stahlgriff L1-W
Der L1 ist ein 15 kg schwerer, bionischer vierfußiger Roboter, der speziell für spezielle und industrielle Anwendungen entwickelt wurde und der einzige Roboterhund in der Branche, der 720 Grad nach hinten drehen kann. KI-gestärkte Lernsteuerungsalgorithmen und leistungsstarke Antriebssysteme mit einer Geschwindigkeit von bis zu 3,7 m/s ermöglichen intelligente Entscheidungsfindung und Selbstausgleich auf komplexen Geländen wie Bergstraßen, Ruinen und Sand; Unterstützt 8 kg Last, 120 Minuten Fahrdauer; Unterstützung der Benutzer durch eine standardisierte Schnittstelle, flexible, integrierte Entwicklung und Unterstützung für multibranchelle Szenarien.
Kupferhammer M1
Kupferhammer M1 hat die Vorteile von leichtem Gewicht, hoher Last, langer Lebensdauer, starkem Schutz, flexibler und stabiler Bewegung und eine Bewegungsgeschwindigkeit von bis zu 6-8 m / s. Integriertes Verstärkungs-Lernbewegungsmodell mit eigener Fähigkeit zur Widerstandsfähigkeit gegen Stoße, Störungen, Sturzherstellung und dynamische Anpassung, die sich unabhängig an verschiedene Geländebedingungen anpassen kann; Bereitstellen Sie umfangreiche Stromversorgungs- und Kommunikationsschnittstellen für Anwendungen wie Sicherheitspatrouillen, Stromversorgung, Logistiktransport, Auftragsbehandlung und Personalsuche und Rettung.
Shenzhen Linqiao Antriebstechnologie Co., Ltd.
8.1H-A001
DH116
Die DH116-Serie ist die zweite Generation von Shenzhen Linqiao Antriebstechnologie Co., Ltd. entwickelt.
DH116-Serie intelligente Hand mit bürstenlosem Hohlkopf Motorantrieb, Schneckenrad Schneckenantrieb, insgesamt 11 Freiheitsgrade, Eigengewicht 545g, kann konfiguriert werden Fingerspitzen, Palm-Touch-Sensor, kann mehrdimensionale tactile Informationen wie Methodikraft, Schnittkraft, Schnittkraft Richtung wahrnehmen.
DH116S
Die DH116S-Serie ist eine extrem leichte und dünne, auf kleine und mittlere menschliche Roboter zugeschnittene Hand.
Die DH116S-Serie ist mit Schneckenrad-Schneckenantrieb ausgestattet, mit 11 Freiheitsgraden und 6 aktiven Freiheitsgraden im äußersten Raum von 147,54 * 73,53 * 26,35 mm, mit einem bürstenlosen Hohlkopfmotormodul mit hoher Effizienz, hohem Drehmoment und niedrigem Temperaturanstieg, einem Multi-in-One-Antrieb mit hoher Leistungsdichte, einem hochpräzisen, reaktionsfähigen Mikroencoder, fünf Finger und einer Handfläche, die einen multimodalen haptischen Sensor konfigurieren können.
DH116P
Die DH116P-Serie von fünf Fingern ist die zweite Serie von fünf Fingern, die von Shenzhen Linqiao Driving Technology Co., Ltd. entwickelt wurden. Diese Serie verwendet einen bürstenlosen Hohlkopf-Motorantrieb, Schneckenrad-Schneckenantrieb, insgesamt 11 Freiheitsgrade, Eigengewicht 490g, kann mit Fingerspitzen, Handtaschensensoren konfiguriert werden, um mehrdimensionale taktile Informationen wie Richtung, Schnittkraft, Schnittkraft und andere zu erkennen.
Hohlkopfmotoren der Serie ECT
Technische Parameter:
· Sitzgröße:Φ12、Φ16、Φ22、Φ30
· Nennmoment:4.2mNm bis 92mNm
• Maximales Drehmoment:18.6mNm bis 1935mNm
Wertvorschlag:
·Ultra hohe Drehmomentdichte
·Stabiler Betrieb
·Niedriger Temperaturanstieg
·Kleinere Größe
IEGD Mikroservozylinder
Technische Parameter:
• Maximale Kraft:50N ~ 400N
• Leerladegeschwindigkeit:8 mm / s ~ 120 mm / s
• Wiederholte Positionsgenauigkeit:±0.002mm
Wertvorschlag: Kleines Volumen, hoher Ausbruch, Mikrometer-Feinkontrolle, Antrieb in einem.
Multi-in-One-Antrieb
Produkte Highlights:
·Kleines Volumen, geringes Gewicht und extreme Leistungsdichte
·Superleistung, optimale Effizienzkontrolle, Bahnformtechnik, Inertionssystem-Unterdrückungstechnik.
·PWM Schaltfrequenz Standard 50 kHz bis 100 kHz (anpassbar)
·6-21 Achsen können auf Anfrage angepasst werden
Ziehen Sie nach links, um mehr zu sehen
Daiyun (Shenzhen) Roboter Technologie Co., Ltd.
8.1H-A001
Die von Dai-Union vorgestellte, ontologisch notwendige Klaue + Kopfring-Benutzeroberfläche basiert auf der Zusammenarbeit zwischen DM-DataClaw und DM-DataVision, um ein leichtes, multimodales Datenerfassungssystem für intelligente Anwendungen aufzubauen. Durch eine einheitliche Benutzeroberfläche, die visuelle, taktische, Kraft-, Bewegungsbahn und Betriebszustand in Echtzeit darstellt, werden mehrdimensionale Daten während des menschlichen Handwerks synchronisiert und eine qualitativ hochwertige Datenbasis für die Entwicklung von Roboter-Algorithmen, das Simulationslernen und das Training von Großmodellen bereitgestellt.
7.1H-E001 Kartenroboter
Automobilindustrie
JAKA Kargo
Dieses Projekt wurde gemeinsam von Sichuan Card und Hua Domen Electric entwickelt und basiert auf der Zertifizierung der realen Massenproduktionslinie von Hua Domen Million-Grad-Motoren. Es ist ein menschlicher Roboter, der die Fähigkeit zur Massenproduktion auf dem Boden hat, um die reale Landung, die kontinuierliche Langstrecke, die Zusammenarbeit mit mehreren Maschinen und die reproduzierbare Verbreitung zu erreichen.
Das Programm basiert auf der Philosophie der physischen KI, um einen AI-Agenten und einen humanoiden Roboter zu entwickeln, um eine gemeinsame Produktionslinie aufzubauen, um den Motorgehäuse zu greifen, den Umschlag über Maschinen hinweg zu übertragen, die Montage von Antriebskomponenten, die Verschraubung von Schrauben und den gesamten Prozess des unmenschlichen Schließkreises der Fertigproduktelagerung zu ermöglichen. Doppelmaschine nahtlose Rotation, eine einzige 0,5 mm Gewinde Präzisionsschraube Sperr nur 10 Sekunden, die Montage Konsistenz und gute Qualität zu gewährleisten, die Arbeiter von wiederholter Arbeit zu befreien, um den Prozess Inbetriebnahme und Qualitätskontrolle, um die Mensch-Maschine-Zusammenarbeit Produktion Innovation zu beenden.
Hardware mit selbstentwickeltem Radchassis, Hubsäulen und menschlichen Armen, die 3D-Vision, Laserradar und mehrdimensionale Krafterfassung integrieren; Die Software basiert auf dem AI Agent-Framework und baut eine integrierte Architektur für "Gehirnwahrnehmungsentscheidungsfindung + Gehirnbewegungskontrolle" auf, die eine Genauigkeit von 99% bei der Erkennung von Komponenten ermöglicht, um die Funktionsfähigkeit zu generieren.
Logistikbranche
JAKA Kargo
Konzentrieren Sie sich auf die interne Logistik der Fabrik, für die Handhabung von Schwerlastbehältern mit mehreren Spezifikationen, die Stapelung und andere Szenarien, lösen Sie die Schmerzpunkte der manuellen Handhabung mit hoher Arbeitsintensität, die traditionellen AGV können nur transportiert werden, die nicht unabhängig von der Palettierung entfernt werden können, die dichte Stapelung und die Halbschirmung in der Umgebung, die genaue Identifizierung schwierig ist, die lange Programmierungszyklus des Umtauschs ist.
Die Lösung basiert auf dem humanoid-Rad-Roboter JAKA Kargo, der die größte einseitige Belastung von 25 kg, 7-Achs-Zweiarme und ein allseitig bewegliches Chassis in der Industrie bietet, um den gesamten Betriebsbereich von 0-2,5 Metern in der gesamten Höhe abzudecken. Verwenden Sie das visuelle Großmodell VLM, um Positionserkennung und räumliche Positionsbeurteilung zu erreichen, um die schmale bis zu 1 cm hohe Ladekasten genau zu positionieren; Kontaktkraft während des Stapelprozesses durch einen sechsdimensionalen Kraftsensoren in Echtzeit erfasst, um Gleichstellung und Rutschschutz zu erreichen.
Mit JAKA Evo Agent unterstützt das Programm natürlichsprachige Interaktionen und Null-Code-Transformationen, um das Modell an neue Spezifikationsboxen anzupassen, ohne es neu zu trainieren, was den Programmierungszyklus für die Transformation erheblich verkürzt.
8.1H-F008 Elite
Optische Infrastruktur Szenenkombination Arbeitsstation
Primo ermöglicht die optische Infrastruktur mit großem Modell
Mit "Yuan Kai Primo" mit großem Modell als einheitliche intelligente Basis, halten Sie sich an das "Gehirn-Multiform" -Technologiesystem, um die Zusammenarbeit, die Zusammensetzung, die menschliche Form und andere Multiform-Roboter einheitlich einzusetzen, gemeinsam zu verwalten, tief zu integrieren visuelle-Sprache-Bewegungsmodell und Echtzeit-Momentwahrnehmung, um die grundlegenden Arbeiten der optischen Infrastruktur-Industrie zu vervollständigen.
Vollprozess-Automatisierung Synergie, kann flexibel die optimale Form, um den entsprechenden Prozess abzuschließen, Sub-Millimeter-Präzision und Mikrokraft-Wahrnehmung sanfte Montage zu erreichen, sowohl mit hoher Präzision und hoher Flexibilität, erheblich verbessern Effizienz und Produktionskapazität, reduzieren die Arbeitskosten.
Halbleiterindustrie
Primo ermöglicht kollaboratives Management mit mehreren Robotern mit großem Modell
Die gesamte Szene basiert auf Yuan Kai Primo mit einem großen Modell als intelligenter Grundlage, der sich an das "Gehirn-Multiform" -Technologiesystem hält, um den Multiform-Roboter zu vereinigen:
·Vollständig selbstständiger kollaborativer Arm mit Fernbedienungsalgorithmus für zweiarmige Fernbedienungsroboter;
·Erfassen Sie beliebige Objekte auf dem Schreibtisch nach Bedarf und platzieren Sie den Roboter, der alles an der angegebenen Position erfasst;
·Mit dem selbstgeforschten VLA + T-Modell, basierend auf visuellen und Kraftsteuertechnologien, kann ein optischer Modul-Plug-in-Roboter ersetzt werden, der künstlich die Testaufgaben des optischen Moduls erfüllt;
·Integration von Präzisionsmontierungsrobotern mit intelligenten Armbewegungsplanungsalgorithmen, die präzise Montageaufgaben wie Walzbandperforationen reibungslos erfüllen können;
·Verpackungsroboter, die die Verpackung von Produkten selbstständig abschließen können.
8.1H-A126 Kreativität
高端精密制造
Industrielle Maschinenanwendungen
Das Projekt mit "AI vertikale Großmodell + humane Roboter + CNC intelligente CNC-Werkzeugmaschine" als technologischer Kern, mit einer leistungsstarken Hardware-Struktur, konzentriert sich auf die Lösung im Bereich der Präzisionsbearbeitung von CNC-Werkzeugmaschinen, durch die eigene Forschung des vertikalen Modells antreibt humane Roboter in Zusammenarbeit mit intelligenten CNC-Werkzeugmaschinen im Produktionsprozess, Reinigung von Abfällen, Bearbeitung von Werkzeugmaschinen, Teilereinigung, Qualitätskontrolle, Handhabung in Lager und anderen Szenarien, um humane Roboter anzupassen, die eine Vielzahl von Mischfeldbearbeitungsproduktionsszenen abdecken, um eine unbemannte schwarze Lichtfabrik zu realisieren.
Dieses Projekt ist kein einfacher Ersatz von Geräten, sondern der Aufbau eines intelligenten Basismodells für den Bereich der Präzisionsbearbeitung, basierend auf einem großen KI-Modell, einem Algorithmussystem und einem autonomen maschinellen Lernen, um die technische Validierung in typischen Szenarien wie CNC-Komponenten ohne menschliches Aufladen und Abladen / Betrieb zu beenden, um eine reproduzierbare, skalierbare und iterierbare Plattform für die industrielle Basiskompetenz zu bilden, um die intelligente Upgrade der diskreten Fertigung strategisch, grundlegend und basierend zu unterstützen.
8.1H-D018 Weisheit
Automobilindustrie
Intelligenter Sechsarmer Roboter
Für die Montage von Automobilteilen ermöglicht der intelligente Sechsarm-Roboter mit mehreren Roboterarmen die Zusammenarbeit zwischen Montage und Spannung:
Beide Roboterarme sind seitlich für die Bauteilmontage verantwortlich und der obere Roboterarm führt synchron die Schraubenverschraubung durch. Durch die Zusammenarbeit mit mehreren Armen und die räumliche Schichtung können mehrere Prozesse an der gleichen Station integriert werden, was die Beteiligung von Menschen und die Wartezeit zwischen den Prozessen reduziert und die Integration des Montagerrhythmus und der Station verbessert. Im Vergleich zu herkömmlichen Single-Arm-Lösungen kann Multi-Arm-Synergie die parallele Ausführung von Montage, Positionierung, Spannung und anderen Aufgaben ermöglichen, was sich besser für die flexible Montage von Automobilteilen mit mehreren Prozessen und hoher Synergie eignet.
Industrielle Fertigung
Intelligenter vierarmer Roboter
Für die Handhabung von Materialien, das Aufladen und Entladen von Ausrüstungen und den Transfer zwischen Werkstellen in der industriellen Produktion integriert der intelligente Vierarm-Roboter das Weltmodell, um das Verständnis der Arbeitsumgebung, Materialien, Ausrüstungen und Aufgaben und die autonome Planung zu erreichen. Angesichts der unzureichenden Flexibilität der herkömmlichen Automatisierungsanlagen, der hohen Kosten für die Inbetriebnahme des Umbaus und der begrenzten Anpassungsfähigkeit an komplexe Szenarien kann das Weltmodell das Umweltverständnis, die Aufgabenplanung und die Bewegungsfähigkeit verbessern, um sich an verschiedene Materialien, verschiedene Stationen und vielfältige Produktionsaufgaben anzupassen, um einen flexibleren und effizienteren intelligenten Handling und Aufladen von Material zu erreichen.
8.1H-D016 Welt
Geschäftsdienstleistungen
Fünffinger und menschlicher Roboter
Der menschliche Roboter verfügt über die ADH-5-6 mit fünf Fingern, um eine natürlich reibungslose Mensch-Maschine-Interaktion vor Ort zu ermöglichen. Nachdem der Zuschauer ein interaktives Signal an den Roboter sendet, kann der Roboter die Aktion der Entnahme und Übermittlung von Gegenständen selbstständig abschließen, die Leinwandstasche stabil von einer Hand in die andere übertragen und die Übermittlung von Angesicht zu Angesicht abschließen, um die Wahrnehmungsreaktion der geschickten Hände in der Szene der Mensch-Computer-Interaktion, die Zusammenarbeit der Hände und die Fähigkeit zur feinen Bedienung zu zeigen.
Logistikbranche
Dreifanger und menschlicher Roboter
Der menschliche Roboter ist mit dem DH-ROBOTICS UDH-3-7 ausgestattet, der mit drei schweren Fingern ausgebildet ist, um unter visueller Führung kontinuierliche Arbeitsaufgaben wie die Handhabung von Rahmen, die Sortierung vieler Arten von Gegenständen (Handtücher, kleine Boxen, Zylinder), das Greifen und die Lieferung schwerer Gegenstände (schwerer Einkaufskorb) zu erledigen. Durch eine reiche Griffstellung und eine gute Umweltanpassung können die agilen Hände die Griffführung verschiedener Objekte stabil durchführen und die allgemeine Grifffähigkeit und die agile Bedienungsfähigkeit in komplexen Szenarien zeigen.
7.1H-A225 Mechmand
Logistikbranche
Doppelförmiger Roboter für den gemeinsamen Aufladen und Abladen von Warenkorb
Zwei menschliche Roboter mit „Augen und Gehirn“ können selbstständig und gemeinsam die gesamten Prozessaufgaben wie Aufladen, Abladen, Montage und Korbhandlung erledigen. Durch die intelligente Wahrnehmung des Gehirns und die Fähigkeit zur KI-Planung, kombiniert mit der feinen Bedienungsfähigkeit von Mech-Hand, können Roboter Werkstücke autonom erkennen, Aufgaben verstehen und den Weg planen und Bewegungen ausführen.
Diese Einheit zeigt die wichtige Fähigkeit, sich von einer einzelnen Maschinenbetrieb zu einer Zusammenarbeit mit mehreren Robotern zu entwickeln. Angesichts komplexer Werkstücke, vielfältiger Stationen und dynamischer Szenarien in realen industriellen Umgebungen können Roboter weiterhin stabil, sicher und effizient arbeiten und neue Automatisierungslösungen für zukünftige Szenarien der intelligenten Fertigung und der intelligenten Logistik bieten.
Medizin, Einzelhandel usw.
Transparente Objekte generalisieren
Transparente Objekte sind seit jeher eine große Herausforderung im Bereich der Robotersicht. Da transparente Materialien wie Glas und Kunststoff leicht brechen und mehrere Reflexionen erzeugen, ist es oft schwierig, herkömmliche visuelle Schema genau zu erkennen.
In dieser Einheit können Industrieroboter durch die Integration der Mechmand-allgemeinen "Auge-Gehirn-Hand"-Technologie mit intelligenter visueller Wahrnehmung und KI-Algorithmus-Fähigkeiten die allgemeine Identifizierung häufiger transparenter Gegenstände generieren, um die präzise Erfassung und Platzierung transparenter Gegenstände zu erreichen, um effektiv die Probleme der Automatisierung von Transparenten in der Industrie zu lösen.
8.1H-A130 Fünfte Klasse
Logistikbranche
Der Geist hat einen Roboter
Das Szenario ist hauptsächlich für den gesamten Prozess der Fabrikautomatisierung geeignet, kann den manuellen Transport von Gehäusematerialen, die Präzisionsauflage der Produktionslinie, die Palettierung von Fertigprodukten / leeren Gehäusen, die Wiederholung von Abfällen, die hohe Festigkeit und die hohe Frequenz der Materialbehandlung vollständig ersetzen. Es ist weit geeignet, 3C-Elektronik, Automobilmontage, leichte Industrie und andere Produktionslinienbedingungen anzupassen. Flexible Intelligenz, Anpassungsfähigkeit weit über die herkömmlichen Geräte, flexible Intelligenz, Anpassungsfähigkeit weit über die herkömmlichen Geräte, Unterstützung von Hot-Plug-Power-Wechsel, kann Null-Unterbrechung kontinuierlichen Betrieb, Szene Reife, kommerzielle Verifizierung voll zu erreichen.
7.1H-B020 Mittelmedizinisches Silizium
Logistikbranche
„Unbegrenzter“ humanoider Radroboter, CasiaHand, Handgriffplattform (logistisches Sortiersystem)
Anwendung in der Lagerlogistik, E-Commerce-Verteilung und anderen Mischstromsortierungslinien, der Rad-humanoid-Roboter ist mit geschickten Händen ausgestattet, um die Erkennung, das Greifen und die Sortierung von mehreren Produkten, fremden und flexiblen Materialien zu erledigen.
Die Lösung des Problems der traditionellen Sortiergeräte für unregelmäßige, verschleißbare, schlechte Anpassung von Materialien mit mehreren SKUs und den Austausch von Einrichtungen erfordert ein System, das eine große Menge an SKUs verallgemeinert.
Einzigartiger Vorteil: Das Brain-Si-Modell deckt 99% der menschlichen Operationen ab und ermöglicht eine hochpräzise Kraftsteuerung, die „alles greifbar“ macht. Vollständige Software-Hardware-Stack-Selbstforschung, komplette Matrix-Schichtung, die High-End-Leistung und industrielle Kosten in Einklang bringt, Implementierungszyklus und umfassende Kosten sind deutlich besser als ähnliche Lösungen.
8.1H-F008 Zhejiang menschliche Gestalt
Logistikbranche
Flexible Roboter NAVIAI WA1 und WA2
Diese Lösung wird hauptsächlich für die Entpalettierung, Sortierung, Handhabung und Komponentenmontage in Fabriklinien, Logistikzentren und der Automobil-, 3C- und Fertigungsindustrie eingesetzt und verfügt über eine vollständige Prozessfunktionsfähigkeit.
Angesichts der vielfältigen Materialsortierungsprobleme wie unterschiedliche Materialformen, fehlende Texturen und Stapelmischung, mit denen herkömmliche Geräte schwierig umgehen können, kann der NAVIAI-Roboter durch mehrere Radarme-Roboter zusammenarbeiten, visuelle, Kraft- und taktile Multimodus-Wahrnehmung integrieren, um die allgemeine Handhabung von Gehäusen zu erreichen (Effizienz ≤35s / Reise, Erfolgsquote von 99%), die unordentliche Sortierung von mehreren Produkten (Erfolgsquote ≥90%) und die präzise Montage (Genauigkeit bis zu 0,03 mm), um die Beschränkungen herkömmlicher Geräte in flexiblen und allgemeinen Operationen zu überwinden.
8.1H-F008 Seisode
Präzisionsfertigung
Der SynRobot 03
SynRobot03 ist für die hochpräzise Montage von 3C-Elektronik und Automobilteilen ausgerichtet und konzentriert sich auf die Schmerzpunkte des Schraubensperres und des PCB-Einsetzprozesses. Angesichts der häufigen Änderung der Produktionslinie, der Schwankungen der Position des Werkstücks und anderer Probleme erreicht der Roboter die Positionierung und die Kraftsteuerung auf Meterstufe, die wiederholte Positionierungsgenauigkeit von 0,1 mm, die Kraftsteuerungsgenauigkeit ist besser als 0,15 N, um die Montagekonsistenz und die Produkteffizienz zu verbessern.
Basierend auf dem SaiVLA-End-to-End-Großmodell für die Generalisierung von Nullproben, eine durchschnittliche Erfolgsquote von 99,0% für den LIBERO-Benchmark und eine neue Produktionslinie, die keine Anleitung zur Erfassung erfordert. Die 3D-Rekonstruktion von SaiWorldModel ermöglicht die Rückverfolgbarkeit von Entscheidungen und umgeht die KI-Black Box; Mit der NVIDIA Thor Rechenplattform läuft End-Side-Reasonierung bis zu 40 ms unabhängig offline. Die Produktionslinie der Tier 1-Zulieferer für die Hauptfahrzeuge wurde in Serien gelandet und wurde durch eine echte und komplexe Prüfung durchgeführt.
8.1H-B102 Fao
Komplexe Umgebungen und spezielle Szenarien
Radfußroboter mit intelligenter Fernbedienung
Das Programm wird hauptsächlich in der industriellen Fertigung, gefährlichen Betrieben, komplexen Umgebungsbetrieben und speziellen Szenarien angewendet, um die Mensch-Maschine-Synergie durch Fernbedienungstechnologie zu erreichen, indem der Bediener einen Radfußroboter aus der Ferne steuert, der in Bereiche eintritt, in denen das Personal unbequem zugänglich ist oder Sicherheitsrisiken besteht, um die Bewegung, den Betrieb und die Vorfeldarbeit abzuschließen.
Lösung von Problemen wie Schwierigkeiten beim direkten Arbeiten von Menschen in komplexen, gefährlichen und unstrukturierten industriellen Umgebungen und unzureichende Anpassungsfähigkeit von Robotern zum autonomen Arbeiten. Durch die Fernbedienung erweitert man menschliches Urteil und die Bedienungsfähigkeit auf den Roboter, erreicht einen weiten, kontaktlosen Betrieb und verringert das Sicherheitsrisiko für die Mitarbeiter.
Der Roboter kann sich an komplexe Umgebungen wie Flächen, Steigung und Treppen anpassen; Die Kombination der Fernbedienungstechnik ermöglicht eine präzise Steuerung der Roboterbewegungen und der Betriebsbewegungen. Im Vergleich zu herkömmlichen Radrobotern können durch eine stärkere Umgebungsfähigkeit und räumliche Anpassung die Fernbedienungsfähigkeiten in komplexen industriellen Szenarien weiter erweitert werden.
7.1H-B257 Neue Zeit
Industrielle Fertigung
Vollkettenlösung für intelligente Demonstrationsarbeitsstationen mit menschlichen Robotern für gemeinsames Schweißen
Für industrielles Schweißen, Werkstücktransport und Qualitätsprüfung, mit Rad-humanoiden Robotern und vertikalen humanoiden Robotern in Zusammenarbeit, durch eine einheitliche Selbstforschung intelligente Steuerungsplattform zu erreichen Aufgabenplanung und Millisekunden-Ebene-Verbindungen.
Der Rad-humanoid-Roboter führt das Werkstück selbstständig zu greifen, zu transportieren und zu laden, der vertikale humanoid-Roboter führt das flexible Schweißen durch und führt synchron die visuelle Inspektion der Schweißnahten durch, um "das Schweißen und die Inspektion" zu erreichen. Die Lösung unterstützt die schnelle Programmierung, den modularen Austausch und den 7×24-Stunden-kontinuierlichen Betrieb und kann an Werkstücke mit mehreren Spezifikationen angepasst werden, um einen neuen Weg für die intelligente und flexible Upgrade der herkömmlichen Schweißlinie zu bieten.
7.1H-A239 Shinmatsu
Automobilherstellung
Erfassung von intelligenten Autoschlüsselteilen
Dieses Programm wird auf die Produktionslinie für Automobilteile angewendet, die Endkontrollstation nach der Montage des Schlosses, der Abschluss des Schlosserkörpers, der Bewegungsprüfung des Mechanismus und der Ermittlung von Erscheinungsfehlern gehört zu der Qualitätskontrolle von Automobilteilen in der Fabrik und kann direkt an der ursprünglichen Qualitätskontrollstation eingesetzt werden.
Arme Synergie + Kraftsteuerung + Multimodus mit körperlicher Intelligenz, wiederholt künstliche Handgefühl zum Schloss-Körper-Test; Es ist nicht notwendig, die Produktionslinie-Ausrüstung in großem Umfang zu renovieren, neue Produkte müssen nur schnell demonstriert werden; Allgemeine menschliche Plattform kann wiederverwendet werden, um andere Innenteile zu prüfen, die Landungskosten sind niedriger als maßgeschneiderte Maschinen, die bereits Erfahrung in der Landung der Produktionslinie von Autoteilen haben.
Halbleiterindustrie
Intelligente Halbleiterklammermontage
Für die Nachfertigungslinie für Halbleiterverpackungen, die sich auf die Befüllung, das Aufladen und den Austausch von Chiprahmen (Magazin / Boxen) konzentriert, gehört das Szenario der Präzisionsherstellung von Halbleitern von 3C und kann direkt an vorhandenen Werkstellen eingesetzt werden.
Die Zusammenarbeit mit zwei Armen, die Positionierung mit einer Hand, die Montage mit einer Hand, die menschliche Arbeitslogik simulieren; Integration von visueller Erkennung und Kraftsteuerung Feedback, um Sub-Millimeter-Präzisionseinsteckung zu erreichen, die Effizienz ist besser als menschlich; Die menschliche Plattform kann vorhandene Stationen und Werkzeuge direkt wiederverwenden, ohne die Produktionslinie zu modifizieren; Aufgrund der allgemeinen intelligenten Basis kann der Wechsel zu neuen Produkten nur durch Demonstration schnell migriert werden, die marginalen Einsatzkosten sind deutlich niedriger als die speziellen Flugzeuglösungen und die Realitätsprüfung in Halbleiterdichtungsszenarien abgeschlossen haben.
8.1H-E025 Kuka
Automobilherstellung
Kooperationslösungen mit AMR Warehouse Line
In der Richtung der Entwicklung von KUKA von einer einzigen Maschinenhardware zu einer industriellen Intelligenzlösung basiert Body & AMR auf multimodaler Wahrnehmung, um Kartons, Palettenerkennung, flexible Greifen und Entpalettierung zu erledigen und mehrere Arten von mobilen Fahrgestellen zu verbinden, um den Materialtransport, die Docking und den leeren Palettenrückfluss zu erreichen. Mit Fleet-Planung und KM‑Copilot AI-Fähigkeiten können Sie die gesamte Box-Handhabung, die Materialauswahl, die End-to-End-Schleife der industriellen Logistikverbindung zwischen Lager und Produktionslinie ermöglichen, flexiblen Betrieb in unstrukturierten Szenarien, die Synergiefähigkeit mehrerer Geräte und die Anpassung an praktische industrielle Szenarien wie Linienlager und Halbfertigwarenkache.
Parameter
Roboter: Kuka AMR 600i, APT und MIRO3
Navigation: Laser SLAM
Wahrnehmungsfähigkeit: 3D-visuelle Erkennung, weiche Kraftsteuerung, Erkennung dynamischer Hindernisse
8.1H-A212 Thereada Roboter
Halbleiterindustrie
UR Gen7 kollaborativer Roboter
Diese Lösung wird für den Halbleiter-Backhaul-Test-Prozess angewendet, bei dem der kollaborative UR Gen7-Roboter die automatische Entnahme und Handhabung von Wafern aus offenen Kristallbooten durchführt. Ersatz für die wiederholte künstliche Abnahme, um das Risiko von Wafer-Kratzern und elektrostatischer Verschmutzung zu verringern. Der neue Werkzeugflansch des Roboters ist mit vier Funktionsschnittstellen ausgestattet, die ein drahtfreies Design der Außenarme ermöglichen und die Leitungsstörungen reduzieren. Die Lösung ist für eine Vielzahl von Wafer-Material-Boxen geeignet, kann schnell eingesetzt werden, ohne die Produktionslinie in großem Umbau zu renovieren, Mensch-Maschine-Kooperation ist sicher, flexibel und niedrige Landkosten.
Lagerlogistikbranche
UR20 + MiR1200 Palettenbank
Der kollaborative Roboter UR20 ist für die Palettierung verantwortlich, der unbemannte Gabelstapler MiR ist für die Abholung verantwortlich und die beiden Automatisierungsabschnitte sind in einem unbemannten Schleifen verbunden: Das fertige Produkt wird automatisch entfernt, sobald es voll ist, und die Produktionslinie wird nicht mehr aufwarten. Die gesamte Lösung erfordert keine Modifikation des Bodens, keine Magnetstreifen 2D-Code, MiR mit 3D-Vision und KI autonome Identifizierung der Palette, die Toleranz für Abweichungen der Palettenausgabe, die Einsparung von Präzisionsanschlüssen; UR20 ist klein, schnell umänderbar und das Layout der Produktionslinie ist sehr einfach anzupassen.
7.1H-C068 Jian Intelligenz
Präzisionsfertigung
Menschliche Roboter
Diese Einheit wird hauptsächlich für die Montagelinie von Automatisierungsrobotern eingesetzt und umfasst die folgenden Kernszenarien:
·Zusammenarbeit Roboter Montage: Abschließen Sie die Eingriff, Positionierung, Installation, Spannung und andere Prozesse von Teilen auf einer flexiblen Produktionslinie, geeignet für eine Vielzahl von Sorten, kleine Mengen Montage Anforderungen.
·Menschenförmiger Roboter schraubt: Montage von Bauteilen für menschliche Roboter, um eine hochpräzise und hohe Drehmomentsteuerung des Schraubensperres zu erledigen.
Branchenähnliche Programme sind meist eine einzige Kraftsteuerung oder einfache Positionssteuerung, schlechte Anpassung an fremde Teile und flexible Teile; Unsere Lösung kombiniert mehrdimensionale Krafterfassung + visuelle Führung + adaptive Spannungsalgorithmen, um sich an Änderungen der Werkstücktoleranz und Schwankungen des Montagespaltes anzupassen.
3C Herstellung
Zusammengesetzter Roboter
Diese Einheit wird hauptsächlich in der CNC-Automatisierung der 3C-Industrie eingesetzt und deckt den CNC-Bearbeitungsprozess von Metall- / Nichtmetallteilen wie Handy-Mittelrahmen, Tablet-Hintergehäuse und Laptop-Bauteilen ab. Automatisches Einladen und Entnehmen von Werkstoffen auf CNC-Maschinen, Multi-Maschinen-Verbindungen zum Aufladen und Abladen sowie Materialtransport zwischen den Prozessen.
Branchenähnliche Programme verwenden mehr Indikative Programmierung oder einfache Punktsteuerung, die Umstellung muss neu programmiert oder manuell indiziert werden, die Schaltzeit ist lang; Mit der digitalen Plattform KaanhFlow, die von Jian Intelligent selbst entwickelt wurde, können sie mit Hilfe von KI-Algorithmen die Betriebsstrecke und die Servicestelle des Kompositroboters auf der Produktionslinie automatisieren, um die Effizienz des Roboterbetriebs zu maximieren. Gleichzeitig können Jian Composite-Roboter nur durch den Austausch von Befestigungen und visuellen Schablonen umgewandelt werden, die für kleine Mengen und vielfältige Produktionslinien geeignet sind.
8.1H-D015 Intelligenz
Präzisionsfertigung
Genie G2 Produktionslinie
Der Roboter Genius G2 ist mit der Flexibilität der Flussleitung verbunden und nutzt seinen hohen Freiheitsgrad der Arme und das haptische Feedback, um Präzisionsteile präzise zu greifen und zu platzieren. Der Roboter kann visuell präzise Positionierung, intelligente Einzelmaterialerfassung, Positionserkennung des Aufladenbereichs, adaptive präzise Aufladen und Abladen-Rückfluss-Schleife mit einer Erfolgsquote > 99,9% durchführen. MTBF ≥ 7*24h。
7.1H-D016 Garten
Logistikbranche
Intelligente allseitige Fahrwerk-Anwendung
Mit dem von Garten selbst entwickelten Allradbewegungschassis kann eine flexible Fahrt in allen Richtungen und eine 360-Grad-Drehung mit Nullradius erreicht werden. Maximale Fahrgestelllast 100 kg, Nominallast 20 kg für beide Arme. Normale industrielle Aufgaben wie Materialbearbeitung, Aufladen auf der Produktionslinie und Materialsortierung können abgeschlossen werden. Die Ausrüstung kann reibungslos in SMT-schmalen Gehäusekanalen, Kompaktstationen und anderen komplexen Räumen durchlaufen, die sich weitgehend an verschiedene industrielle Szenarien wie 3C-Elektronik, Lagerlogistik und Automobilherstellung anpassen, um den Radarm-Roboter wirklich an die tatsächlichen Produktionsbedingungen anzupassen. Das Gerät ist mit einem selbst entwickelten multimodalen Erkennungssystem ausgestattet, das eine Tiefenkamera, 3D SLAM-Navigation und visuelle Sekundärpositionierungstechnologie kombiniert, um eine hochpräzise Navigationsbewegung und eine präzise Erfassung auf Millimeterstufe zu erreichen.
7.1H-B252 Avio Intelligenz
Automobilherstellung
Vollkettenlösungen für Automobile
Diese Ausstellung zeigt flexible und integrierte Anwendungen von kollaborativen Robotern in der Automobilherstellung, die typische Prozesse zum Schleifen, Verriegeln, Handling, Sprühen, Kleben und Testen abdecken. Der Roboter kann sich schnell an Karosserieteile anpassen, ohne einen dicken Sicherheitszaun, und der Mensch und die Maschine können gemeinsam flexibel Aufgaben wechseln. Stabile Kontrolle der Schleifkraft beim Schleifen des Werkstücks, das Präzisionsdrehmoment des Prozesses; Der Materialtransport, die Beschichtung von Karosserieteilen und die Dichtung von Verklebungen sowie die Erkennung von Mängeln in Echtzeit mit einem visuellen Erkennungssystem sind möglich. Das gesamte Programm verfügt über hohe Flexibilität und Sicherheit, kann sich schnell an die Mischkabenproduktion mit mehreren Modellen anpassen, effektiv die wiederholte Arbeitsintensität verringern, die Konsistenz der Produktion und die gute Produktquote verbessern, die Leichtgewicht und intelligente Upgrade der Autoproduktionslinie unterstützen, die für die intelligente Fertigung von Fahrzeugen und Teilen geeignet ist.
7.1H-E020 Gemstone Roboter
Präzisionsfertigung
Stein zu weiß AR-Serie menschliche Kraft-Kontrollarm
Der Explorationsroboter von JUSTECH hat sich von der „Ausführung eines festen Programms“ auf die „Wahrnehmung der Umgebung, autonome Entscheidungsfindung und flexible Arbeit“ erweitert. Der menschliche Kraft-Kontrollarm, basierend auf der hohen Präzision der Kraftwahrnehmung und der hohen dynamischen Kraftsteuerung im gesamten Gelenk, kann sich an komplexe Materialien und unstrukturierte Umgebungen anpassen, die Flexibilität, Genauigkeit und Stabilität berücksichtigen, hat allmählich die industrielle Anwendung erreicht.
Beispielsweise kann die Präzisionsprüfung, Steckverbindung und Montage in industriellen Szenarien wie 3C-Elektronik, Lithium-Elektronik aus neuer Energie und Automobilteilen das Problem lösen, dass kleine Toleranzteile wie USB bei Eingangsfehlern, Positionsabweichungen und externen Störungen schwierig sind, die Montage zu stabilisieren. Basierend auf dem Visual + Force Multimodal-Modell, das mit einem vertikalen Fähigkeitsmodell ausgestattet ist, kombiniert mit dem Nachahmenlernen und dem menschlichen Verstärkungslernen im Ring, um die Strategieoptimierung auf Minutenebene zu erreichen, und die Erfolgsquote der Aufgabe beträgt 95% -99%.
8.1H-E016 NEURA Robotik
Automobilherstellung
Visuelle Erkennung durch kognitiven Roboter
Dieses auf KI ausgebildete Schweißpunkterkennungssystem ist sehr anpassungsfähig und kann in der Qualitätsprüfung von Automobilteilen eingesetzt werden. Aufgrund einer beweglichen Fahrwerksumgebung kann der Roboter die Positionierung automatisch abschließen und die Funktionsfähigkeit zur Erkennung von Schweißfehlern demonstrieren.
7.1H-B252 Kristallherz
Industrielle Fertigung
Finger auf Task
·Reverse Roboter Kinematik, geben Sie die Ankunftsposition, 7-dimensionale Gleichung auflösen, um die Geschwindigkeit der 7 Gelenke zu berechnen;
·Visualisierung durch Punktwolkenanalyse, solange es sich um Stereoobjekte handelt;
·Durch die Verwendung von Punktwolken, vollständige Vermeidung von Hindernissen, trifft nichts;
·In Bezug auf die Effizienz des großen Loops: die optimale Lösung muss nicht unbedingt Energie sparen, der Encoder kann optimiert werden, kann aber nicht mit intelligenten Szenen umgehen, wir können diese wiederum schnappen und codieren, alle Aufgaben mit dem gleichen Algorithmus;
·Wahrnehmung: Der Roboter analysiert die Geometrie eines Objekts, versteht die Form und den optimalen Griffpunkt;
·Gestenerkennung: Er kann alle erkennen, aber jetzt konzentriert sich das Programm nur auf die Hände, und der nächste Schritt ist, die Semantik des Arms und die menschliche Interaktion hinzuzufügen.
(Diese sind nur einige Aussteller-Szenen und sortiert nicht nach der Reihenfolge)
Vom menschlichen Roboterkörper bis hin zu einer realen industriellen Szenario wird die Integration von Roboter und Fertigung immer tiefer.
Die Roboterausstellung der Internationalen Industriemesse China 2026 wird durch eine reiche Produktpräsentation und Anwendungspraxis mehr Möglichkeiten für die Industrie von der technologischen Erkundung zur Landung der Szene zeigen.